PROALGAE: Producció de proteïnes alternatives a partir de microalgues en una economia circular
27 de novembre de 2024
HEMPANEL: Un sistema de producció de panells aïllants termo-acústics a partir de residus de cànem
18 de desembre de 202409/12/2024
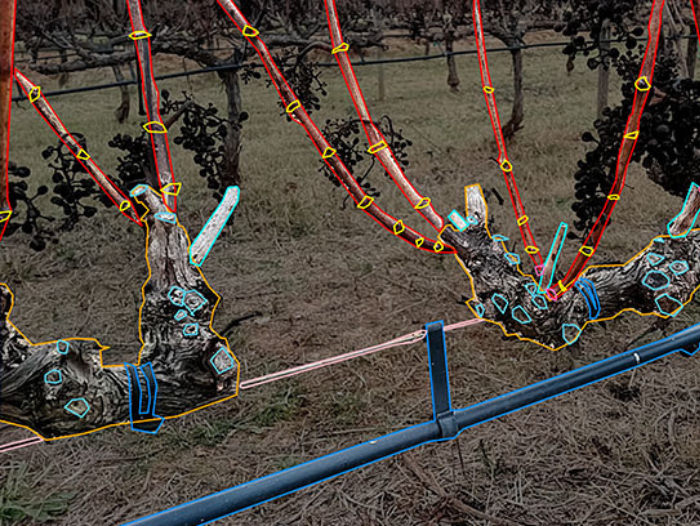
RootBot té com a objectiu desenvolupar i demostrar un sistema robòtic autònom de detecció electromagnètica equipat amb radar de subsol i tecnologies avançades de navegació per mapar els sistemes radiculars dels arbres fruiters i la humitat del sòl. Aquest projecte busca optimitzar la gestió dels recursos agrícoles, especialment l’aigua, i contribuir a una agricultura més sostenible mitjançant l’ús d’eines tecnològiques innovadores.
RootBot combina tecnologies de robòtica mòbil, navegació autònoma, radar de subsol (GPR), algoritmes d’aprenentatge automàtic i reconeixement de patrons per crear un robot capaç de navegar autònomament en terrenys agrícoles. Durant el seu recorregut, el robot recull dades del subsol que permeten generar mapes detallats del sistema radicular dels cultius i de la distribució de la humitat. El sistema es proposa com una eina per a l’agricultura de precisió, ja que permet disposar de dades concretes sobre l'extensió i el volum de les arrels i, especialment, la seva posició respecte a les zones humides del sòl. Els resultats es podran visualitzar com un mapa multicapa d’arrels i humitat del sòl proporcionant als agricultors una eina eficient per a la presa de decisions.
El desenvolupament de RootBot inclou proves de laboratori per avaluar la precisió de les tecnologies, calibrar els paràmetres de les xarxes neuronals que permeten interpretar autònomament les dades del georradar i per adaptar-les a les situacions concretes dels conreus. També inclou assajos en condicions reals a les instal·lacions de l’Agròpolis de la Universitat Politècnica de Catalunya - BarcelonaTech (UPC). El fet de disposar d’informació acurada i renovada diàriament, permetrà una precisió molt més gran en la presa de decisions sobre el cultiu i en l’aplicació del reg, amb el consegüent estalvi de recursos. Pel fet de ser autònom, el sistema pot treballar mentre els usuaris es dediquen a altres tasques, augmentant així la seva productivitat. Aquest sistema robòtic autònom permetrà:
- Optimitzar el reg: els mapes d’humitat permetran reduir el consum d’aigua millorant l’eficiència en l’ús dels recursos hídrics i econòmics.
- Millorar la sostenibilitat: la tecnologia facilita una gestió més precisa dels cultius, reduint la dependència de mètodes invasius i l’impacte ambiental.
- Augmentar la digitalització del sector agrícola: el projecte fomenta l’adopció de tecnologies avançades, augmentant la competitivitat del sector i atraient talent jove.
RootBot té el potencial de transformar el sector agrícola, promovent pràctiques sostenibles, millorant l’eficiència en l’ús de recursos i establint una base per a l’adopció de tecnologies avançades en la gestió agrícola. Aquesta iniciativa posiciona l’agricultura de precisió com una eina clau per fer front als desafiaments del canvi climàtic i l’escassetat de recursos.
El projecte està liderat pel Centre de Disseny d'Equips Industrials-Dinàmica de Màquines (CDEI DM) i el grup de Geofísica i Enginyeria Sísmica (GiES) de la UPC, amb la col·laboració de Verdcamp Fruits, Catalan Water Partnership (CWP), FEMAC, ADV Ecològica de Ponent, el Clúster INNOVI i el grup Ametller Origen. Aquests socis garanteixen la transferència de tecnologia al sector agrícola i contribueixen a maximitzar l’impacte dels resultats.
El projecte compta amb un pressupost total de 49.990 euros, a través de la subvenció del Programa de Desenvolupament Rural de Catalunya 2014-2022 del Departament d'Acció Climàtica, Alimentació i Agenda Rural (Generalitat de Catalunya), i es desenvoluparà al llarg de 22 mesos (febrer de 2024 - juny de 2026).

Actuació del Pla estratègic de la PAC 2023-2027 cofinançada per:

Vols saber més?
Projectes Relacionats
- Un equip de recerca de la Universitat Politècnica de Catalunya - BarcelonaTech (UPC) ha participat en el projecte M3LEC, coordinat pel Centro de Astrobiología (CAB), centre mixt del CSIC i l’Instituto Nacional de Técnica Aeroespacial (INTA), i en el qual també ha participat la Universidad de Sevilla (US) / Instituto de Microelectrónica de Sevilla (IMSE). L’objectiu de M3LEC ha estat contribuir a la caracterització de l’atmòsfera i meterologia de Mart, i investigar sobre nova instrumentació per a missions futures d’exploració planetària.
- Un equip del grup de recerca d’Anàlisi Matricial i Teoria Discreta del Potencial (MAPTHE) de la Universitat Politècnica de Catalunya - BarcelonaTech (UPC), i del Departament de Matemàtiques de la CUNEF Universidad de Madrid, han participat en el desenvolupament de MARIA, un prototip de dispositiu portàtil, flexible i sense radiació, dissenyat per millorar la detecció precoç del càncer de mama. El dispositiu permet identificar tumors a través de la conductivitat elèctrica amb l’objectiu que, en el futur, pugui utilitzar-se en entorns d’atenció primària.
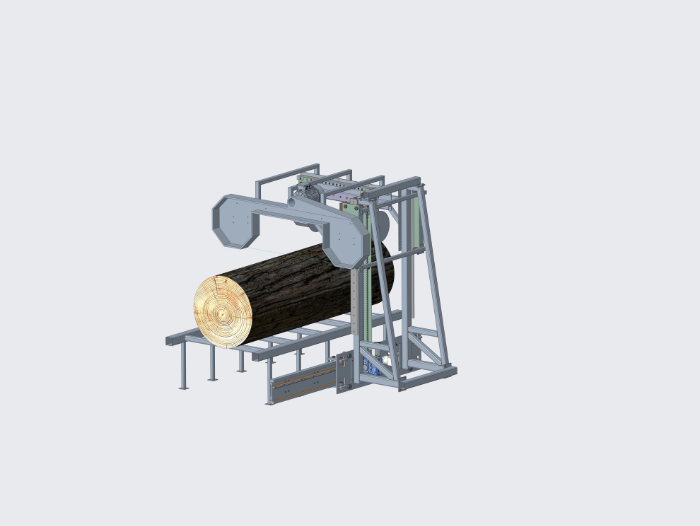
- El Centre de Disseny d’Equips Industrials (CDEI) de la Universitat Politècnica de Catalunya - BarcelonaTech (UPC) juntament amb l’IRI, Institut de Robòtica i Informàtica Industrial (CSIC-UPC), participa en el desenvolupament d’un prototip precomercial de serradora portàtil automàtica que integra visió per computador, intel·ligència artificial i control numèric per millorar la productivitat, l’eficiència i la seguretat en el processament local de fusta per a l’empresa Envall Coop. S.L.