POWERTWIN. Un gemelo digital para mejorar la eficiencia energética, el confort y uso de los edificios
diciembre 22, 2022
SOPHOS: Soluciones naturales y sostenibles para captar y reciclar fósforo en el sector agrícola
diciembre 22, 202222/12/2022
En la actualidad, la robótica agrícola es un sector emergente. A pesar de que empieza a haber iniciativas para automatizar las tareas del campo, la mayoría se encuentran en Estados Unidos y Europa Central, y son todavía incipientes en nuestro entorno. La mayor parte de las propuestas de automatización pasan por la movilidad autónoma, si bien estas tienen poca ambición de integración con herramientas estandarizadas.
En este contexto, surge agroMOBY, un proyecto que desarrolla el Centro de Diseño de Equipos Industriales (CDEI) de la Universitat Politècnica de Catalunya - BarcelonaTech (UPC), para mejorar los resultados económicos de las explotaciones agrícolas, facilitando la reestructuración y modernización, para incrementar su orientación hacia el mercado así como la diversificación agrícola, y conseguir un uso más eficiente de la energía en la agricultura y la transformación de alimentos.
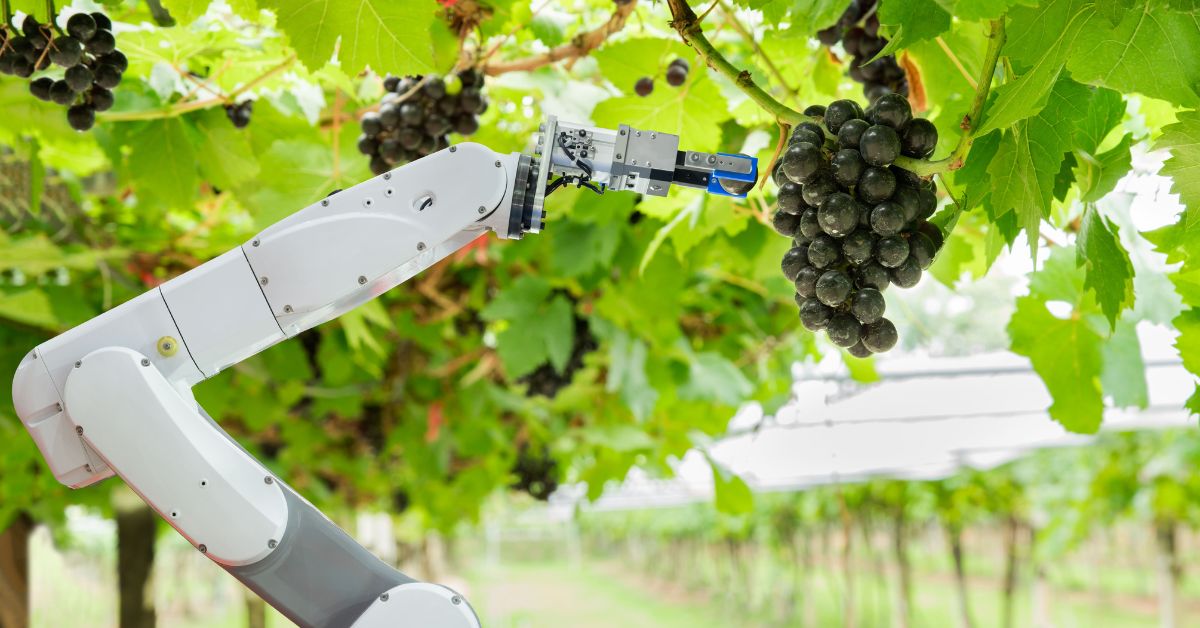
El principal objetivo de agroMOBY es transferir al sector agrícola una tecnología robótica móvil innovadora llamada MOBY, ya validada en el mundo de la industria, que permita exportar sus ventajas al sector. En este sentido, se desarrollará un prototipo robótico todoterreno, eléctrico, autónomo y omnidireccional, de dimensiones aproximadas 110 x 110 x 40 cm, para usos flexibles como vehículo de carga para logística de campo, recogida autónoma, sistemas de inspección y detección de plagas o monitorización del cultivo, entre otros, e integrable con otras aplicaciones.
Inicialmente se testará en el transporte de carga autónomo (herramientas y cosecha) en horticultura interior y viña.
Gracias al uso de ruedas convencionales, la tecnología no está limitada a funcionar en terrenos lisos, sino que se puede adaptar a terrenos abruptos o agrícolas con pequeñas modificaciones. La tracción, la estanqueidad, la navegación exterior y el comportamiento omnidireccional en terrenos difíciles son los cuatro rasgos más relevantes que se testarán en un entorno real.
Resultados e impacto esperado
AgroMOBY abre el camino hacia el uso de pequeños robots autónomos que naveguen por el campo, haciendo tareas concretas y localizadas, desde la inspección hasta la aplicación de productos fitosanitarios o la monitorización del estado de madurez del cultivo, que podan a ayudar en la prevención y lucha de plagas y favorecer un consumo de recursos sostenible. En la misma línea, el uso de enjambres de robots móviles permite automatizar las tareas de recogida y logística de cosechas de alta calidad y reducir el derroche y, a la vez, aumentar la calidad y la seguridad de los alimentos. Por otro lado, estos robots podrán también sustituir tractores pesados con motores de combustión que, además de emitir gases de efecto invernadero, compactan el suelo agrícola y tienen efectos negativos para la producción y la calidad del suelo.
Estos nuevos elementos, combinados con tecnologías de adquisición de datos y de inteligencia artificial permitirán incrementar el grado de optimización energética consiguiendo un uso mucho más eficiente de los recursos energéticos. Con todo, agroMOBY se plantea como una tecnología base con un elevado potencial de transformación del sistema productivo y una mejora de los procesos actuales a través de la automatización y la digitalización del sector que resulte en una mejora del rendimiento económico de sus sistemas productivos y que, a su vez, facilite la implantación de sistemas flexibles que permitan la diversificación agrícola de la explotación.
Presupuesto y financiación
El proyecto ha sido financiado a través de la convocatoria de Ayudas a las actividades de demostración en transferencia tecnológica del Programa de Desarrollo Rural de Cataluña 2014-2022 (PDR 2014-2022), del Departamento de Acción Climática, Alimentación y Agenda Rural de la Generalitat de Catalunya. AgroMOBY cuenta con un presupuesto total de 49.920.44 € y tiene una duración de 22 meses (de junio de 2022 a marzo de 2024).

Actividad financiada a través de la Operación 01.02.01 de Transferencia Tecnológica del Programa de desarrollo rural de Cataluña 2014-2022
Tema
¿Quieres saber más?
Proyectos Relacionados
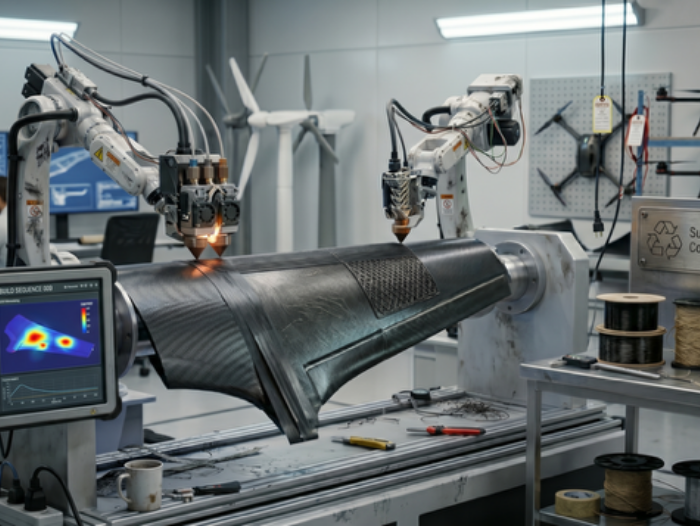
- El grupo de investigación Control, Data and Artificial Intelligence (CoDAlab) de la Universitat Politècnica de Catalunya - BarcelonaTech (UPC) participa en el proyecto ATHENS, que desarrolla materiales compuestos termoplásticos reciclables con sistemas avanzados de monitorización en tiempo real para mejorar la fabricación, la seguridad y la vida útil de estructuras ligeras.
- El subgrupo de investigación MICROTECH LAB - Microtechnology for the Industry, del Centro Avanzado de Tecnologías Mecánicas (CATMech) de la Universitat Politècnica de Catalunya - BarcelonaTech (UPC), lidera el desarrollo técnico de una plataforma mínimamente invasiva para monitorizar biomarcadores e indicadores fisiológicos relacionados con el estrés y el bienestar emocional.
- Un equipo de investigación de la Universitat Politècnica de Catalunya - BarcelonaTech (UPC) ha participado en el proyecto M3LEC, coordinado por el Centro de Astrobiología (CAB), centro mixto del CSIC y el Instituto Nacional de Técnica Aeroespacial (INTA), y en el que también ha participado la Universidad de Sevilla (US) / Instituto de Microelectrónica de Sevilla (IMSE). El objetivo de M3LEC ha sido contribuir a la caracterización de la atmósfera y meteorología de Marte, e investigar sobre nueva instrumentación para futuras misiones de exploración planetaria.
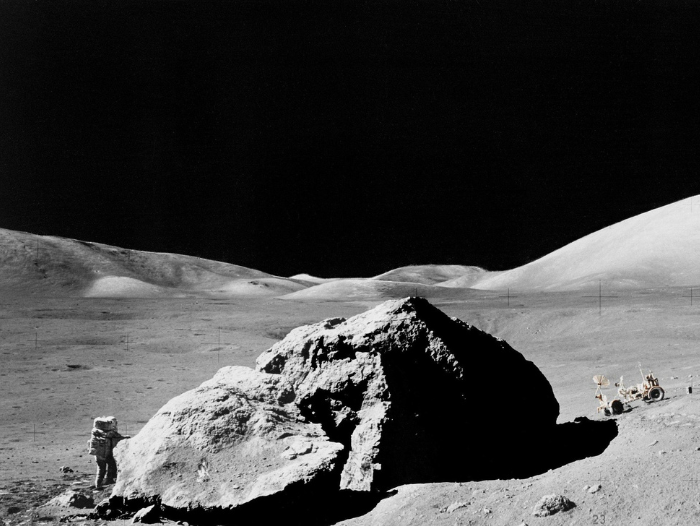
- El Grupo Interdisciplinar de Ciencia y Tecnología en Edificación (GICITED) y el grupo de investigación Energy, Catalysis, Process and Reaction Engineering (ENCORE) de la Universitat Politècnica de Catalunya - BarcelonaTech (UPC) participan en el proyecto europeo ArchiSpace, para desarrollar prototipos de infraestructuras destinadas a asentamientos humanos en entornos extraterrestres a partir de materiales y condiciones análogas a las de la Luna y Marte.