MultiDEPART: Un proyecto para facilitar el despliegue de servicios de transporte público a demanda
diciembre 16, 2022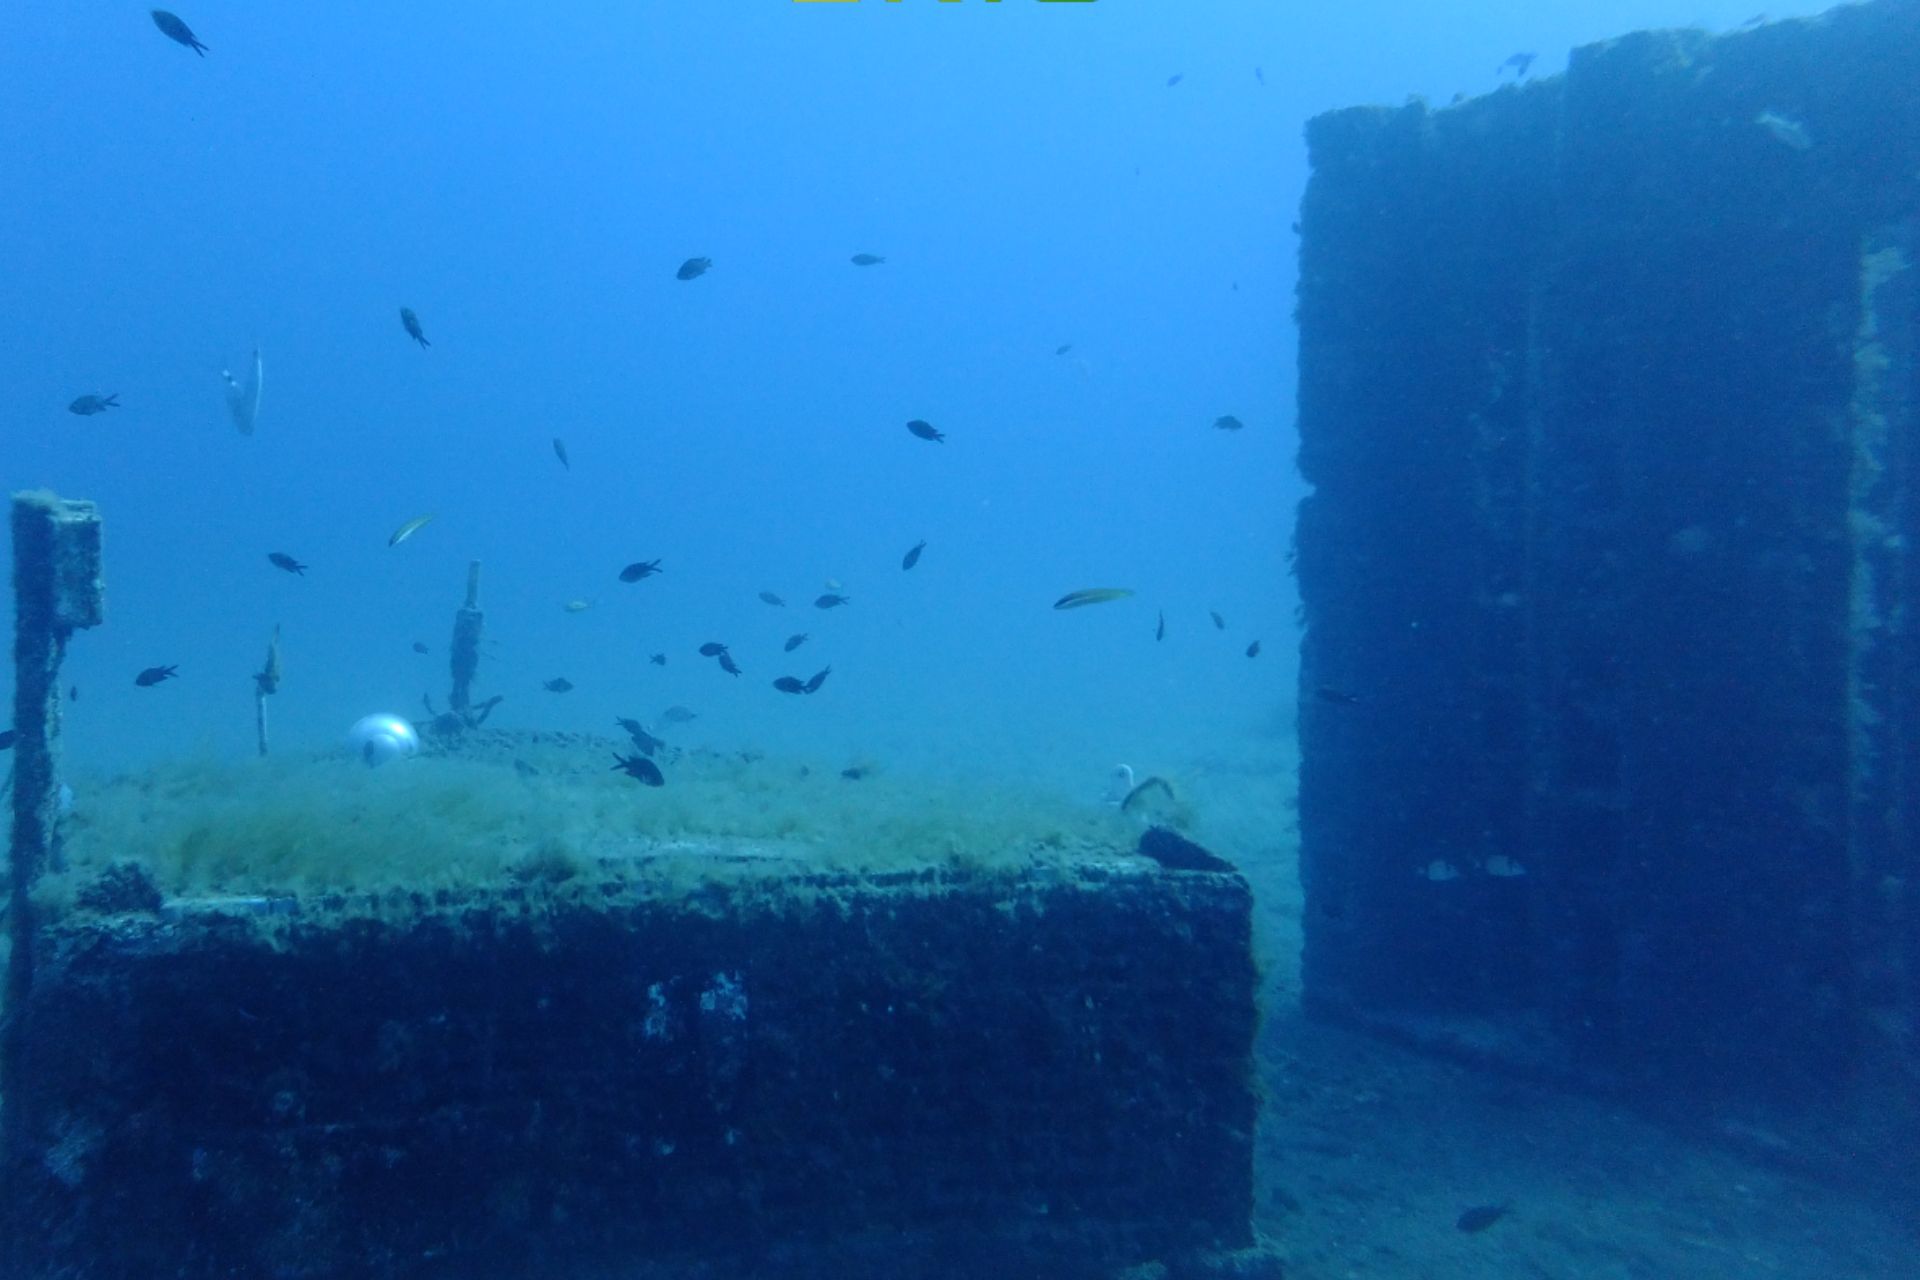
SLAGREEF: Soluciones para la fabricación 3D de biotopos marinos mediante el reciclaje de escorias del acero
diciembre 20, 202220/12/2022
La gestión eficiente del agua es un factor clave para incrementar la productividad de la actividad agrícola de acuerdo con los Objetivos de Desarrollo Sostenible de la Agenda 2030. Para mejorar la eficacia y la eficiencia en el uso del agua de riego en la agricultura y en la transformación de alimentos, nace el proyecto GroPeRBot, en el que participan el Centro de Diseño de Equipos Industriales (CDEI) y el grupo Geofísica e Ingeniería Sísmica (GiES) de la Universitat Politècnica de Catalunya - BarcelonaTech (UPC).
El objetivo del proyecto es demostrar la aplicabilidad de sistemas autónomos de detección electromagnética en la identificación de las propiedades del suelo agrícola y, en concreto, en la detección de la humedad del suelo en distintas profundidades.
Un robot autónomo para detectar la humedad del suelo
Para llegar a este objetivo se creará un prototipo de robot autónomo de inspección del terreno, basado en la convergencia de tecnologías: la robótica móvil autónoma, el radar de subsuelo o GPR (Ground Penetrating Radar), el reconocimiento y clasificación automáticos con Machine Learning, y la toma de decisiones autónoma basada en los datos sensoriales.
A través de un radar de subsuelo (GPR) se hará la prospección geofísica del terreno que permitirá detectar objetos sepultados y cambios a través de propiedades electromagnéticas. Con los datos que se recojan, y usando redes neuronales, se evaluará el contenido de agua en el subsuelo para determinar parámetros electromagnéticos del medio, los cuales permitirán detectar si hay agua, la cantidad y la localización en el subsuelo. Los datos fusionados de superficie y de subsuelo permitirán mapear y almacenar las características del suelo de grandes extensiones de terreno.
El CDEI llevará a cabo las tareas de integración del robot autónomo y el GPR, adaptando la plataforma para poder albergar el georradar e integrar el sistema de navegación, y participará en las fases de adaptación mecánica de la plataforma robótica, integración de los sistemas de alimentación y electrónica y del software, así como en los posteriores experimentos y fase valorativa.
Resultados e impacto esperado
GroPeRBot tendrá como resultado el desarrollo del prototipo de un robot autónomo de inspección del terreno capaz de detectar la humedad del suelo a diferentes profundidades. Para esta tarea, y a diferencia otras herramientas existentes, no habrá que hacer ensayos extractivos, minimizando así el coste, el tiempo y también el impacto sobre el ecosistema.
GroPeRBot contribuirá a la digitalización del sector, en concreto, a la agricultura de precisión, para lograr un ahorro de recursos y una mayor eficiencia en la producción.
Otras potenciales aplicaciones serán la identificación del estado de madurez y salud de los tubérculos, la caracterización detallada de la calidad del subsuelo (contaminantes y tipos de suelo) y el mapeo de la red de raíces en profundidad para la mejora de la eficiencia de los recursos y la reducción del derroche de productos.
Presupuesto y financiación
El proyecto ha sido financiado a través de la convocatoria de Ayudas a las actividades de demostración en transferencia tecnológica del Programa de Desarrollo Rural de Cataluña 2014-2022 (PDR 2014-2022), del Departamento de Acción Climática, Alimentación y Agenda Rural, Generalitat de Catalunya. GroPeRBot está dotado de un presupuesto total de 44.956.02 € y tiene una duración de 18 meses (de junio de 2022 a febrero de 2024).

Actividad financiada a través de la Operación 01.02.01 de Transferencia Tecnológica del Programa de desarrollo rural de Cataluña 2014-2022
Tecnología
Tema
¿Quieres saber más?
Proyectos Relacionados
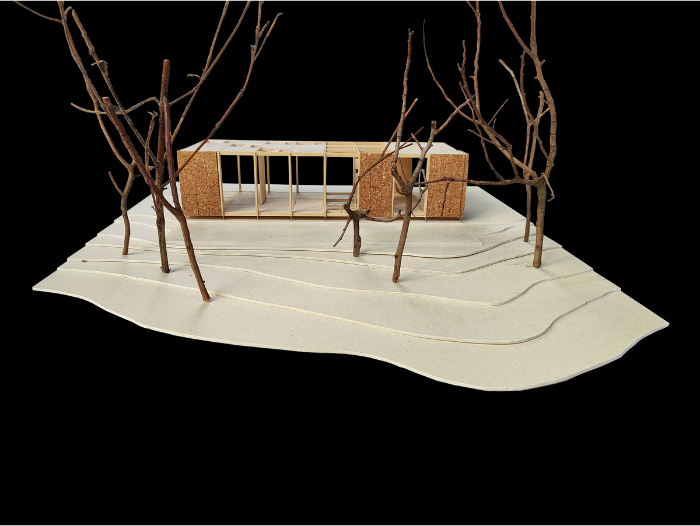
- El proyecto Casa Bosque explora un sistema constructivo modular, ligero y prefabricado en madera, concebido para reducir el impacto ambiental de la vivienda y facilitar su construcción y adaptación a distintos contextos. El proyecto ha sido desarrollado por investigadores del grupo de investigación Rehabilitación y Restauración Arquitectónica (REARQ) de la Universitat Politècnica de Catalunya - BarcelonaTech (UPC) y la empresa ÀGORA.
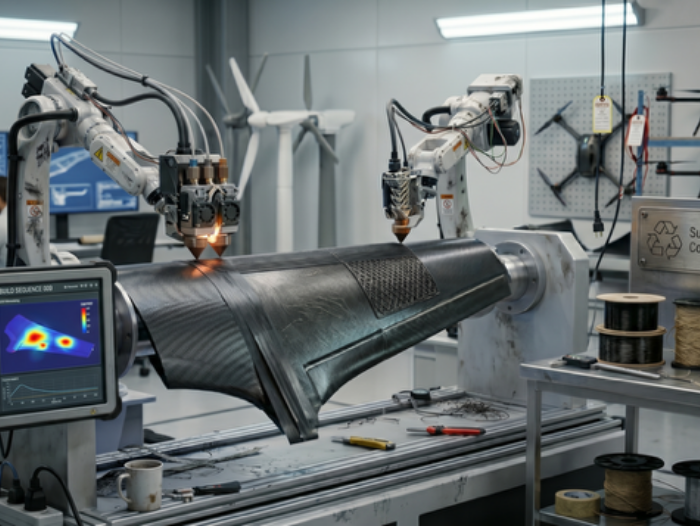
- El grupo de investigación Control, Data and Artificial Intelligence (CoDAlab) de la Universitat Politècnica de Catalunya - BarcelonaTech (UPC) participa en el proyecto ATHENS, que desarrolla materiales compuestos termoplásticos reciclables con sistemas avanzados de monitorización en tiempo real para mejorar la fabricación, la seguridad y la vida útil de estructuras ligeras.
- El subgrupo de investigación MICROTECH LAB - Microtechnology for the Industry, del Centro Avanzado de Tecnologías Mecánicas (CATMech) de la Universitat Politècnica de Catalunya - BarcelonaTech (UPC), lidera el desarrollo técnico de una plataforma mínimamente invasiva para monitorizar biomarcadores e indicadores fisiológicos relacionados con el estrés y el bienestar emocional.
- Un equipo de investigación de la Universitat Politècnica de Catalunya - BarcelonaTech (UPC) ha participado en el proyecto M3LEC, coordinado por el Centro de Astrobiología (CAB), centro mixto del CSIC y el Instituto Nacional de Técnica Aeroespacial (INTA), y en el que también ha participado la Universidad de Sevilla (US) / Instituto de Microelectrónica de Sevilla (IMSE). El objetivo de M3LEC ha sido contribuir a la caracterización de la atmósfera y meteorología de Marte, e investigar sobre nueva instrumentación para futuras misiones de exploración planetaria.